Niveltoimilaitteen ongelma Kukaan ei puhu siitä
Humanoidirobottien kehityksessä on magneettiongelma. Ei tarjonta-ongelma - spesifikaatio-ongelma.
Useimmat humanoidiliitoksia rakentavat tiimit aloittavat ottamalla korkealaatuisen NdFeB-spesifikaation siitä, mitä heidän moottorisuunnittelijansa käytti viime kerralla. N45SH määritetään, koska se toimi viime servoprojektissa. Lämpöliite valitaan vastaamaan käämin lämpötilarajaa. Ja sitten kuuden kuukauden laitteistotestauksen jälkeen liitos käy kuumana kuin malli ennusti, vääntömomentti poikkeaa, eikä kukaan voi heti selittää miksi - koska magneetti näyttää hyvältä huoneenlämmössä.
Ongelmana on, että humanoidirobottien niveltoimilaitteet sijaitsevat rajoitteiden leikkauskohdassa, jota ei ole useimmissa muissa moottorisovelluksissa: äärimmäinen vääntömomenttitiheys, erittäin ajoittaiset käyttöjaksot, tiukat lämpöverhot ilman pakkojäähdytystä ja mekaaninen paketti, joka asettaa magneetin lähemmäs lämmönlähteitä kuin lähes mikään muu moottorimalli. NdFeB-valinnan saaminen oikein edellyttää kaikkien neljän rajoitteen ajattelua yhdessä, ei erikseen.
Tämä artikkeli kertoo, kuinka se tehdään.
1. Miksi humanoidiniveltoimilaitteet ovat termisesti erilaisia?
Teollisissa sovelluksissa tavallinen servomoottori toimii suunnilleen vakaan tilan lämpötasapainossa tuotannon aikana. Kokoat magneetin jatkuvaan käyttöön nimellislämpötilassa, lisäät marginaalin ja valinta on perusteltu.
Humanoidirobottien nivelet eivät toimi näin. Kävelykierros sisältää lyhyitä korkean vääntömomentin purskeita - huippuvirrat 3–5 kertaa jatkuvan nimellisarvon - ja sen jälkeen matalan kuormituksen vaiheet, joissa nivel pysyy enimmäkseen painovoimaa vastaan. Keskimääräinen virta saattaa olla vaatimaton, mutta huippulämmöntuotto noiden purskevaiheiden aikana on keskittynyt, ja kompaktin liitostoimilaitteen lämpöaikavakio (tyypillisesti 10–30 sekuntia käämille, pidempi magneettikokoonpanolle) tarkoittaa, että magneetin lämpötila on tarpeeksi jäljessä käämin lämpötilasta.
Hyvin karakterisoidussa testitapauksessa: 60 mm:n kehyksetön toimilaite, joka suoritti kävelykävelysimulaatiota 1 Hz:llä, osoitti käämityslämpötilat huippunsa 95 asteessa seisontavaiheen aikana, kun taas roottorimagneetin pinnan lämpötila saavutti vain 72 astetta - noin 8 sekunnin viive. 2 Hz:n käyntitaajuudella viive puristuu ja magneetin lämpötila lähestyy 88 astetta samalla käyttöjaksolla. Magneettiluokka, joka on turvallinen 1 Hz:llä, saattaa olla lähellä peruuttamatonta demagnetisoitumiskynnystä 2 Hz:llä, eikä vakaan tilan lämpömallissa ole mitään merkkiä siitä.
Tästä syystä humanoidiliitosmagneetin määrittäminen vakaan tilan lämpömallista ei yksinään riitä. Toimintasuhteen dynamiikalla on väliä.
2. Demagnetisoitumisriski ei ole symmetrinen
NdFeB-demagnetisaatio ei ole binäärinen tapahtuma. Br:n asteittainen peruuttamaton häviäminen kerääntyy joka kerta, kun magneetti toimii polvipisteensä alapuolella BH-käyrällä – ja korkean napaluvun kehyksettömässä nivelmoottorissa toimintapiste siirtyy polvea kohti huippuvirran olosuhteissa juuri silloin, kun nivel tekee suurimman vääntömomentin työtään.
Käytännön seuraus: magneetti, joka on lämpöturvallinen 80 asteen vakaassa tilassa, voi silti demagnetoitua osittain 150 ms:n vääntömomenttipurskeen aikana, jos huippuvirta on tarpeeksi korkea työntääkseen toimintapisteen polven alapuolelle. Demagnetisoinnin määrä sykliä kohden on pieni - ehkä 0,1–0,3 % Br-häviö - mutta se on kumulatiivista. 10 000 kävelykierroksen jälkeen spesifikaatiosta alkanut nivel voi toimia 2–4 % alkuperäisen vääntömomenttivakion alapuolella. Se riittää aiheuttamaan huomattavaa epäsymmetriaa kahdenvälisessä kävelyssä ja tarpeeksi luomaan suljetun kierron ohjauspäänsärkyä, joka näyttää ohjelmistoongelmista.
Korjaus on yksinkertaista, mutta vaatii sen tarpeellisuuden tietämistä: määritä magneetin luokka maksimivirtatransienttien huipputoimintapisteen perusteella, ei vain vakaan tilan lämpörajan perusteella. Useimmissa humanoidiliitossovelluksissa tämä työntää valinnan standardeista N-liitearvoista kohti H tai SH - ei siksi, että lämpötila on korkea, vaan koska pakkovoiman on kestettävä huippudemagnetointikenttiä.
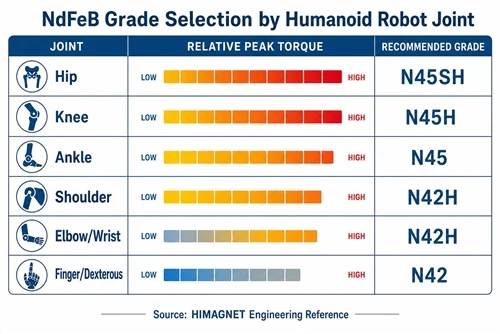
3. Arvosanan valinta yhteisen aseman mukaan
Kaikissa humanoidirobotin nivelissä ei ole samaa lämpö- ja sähkömagneettista ympäristöä. Hierarkkinen lähestymistapa arvosanan valintaan on järkevää.
| Yhteinen | Huippuvääntömomentti | Lämpöympäristö | Suositeltu arvosana | Perustelut |
|---|---|---|---|---|
| Lonkka (pitch/roll) | Korkea (40–120 N·m) | Suljettu lantio, rajoitettu ilmavirtaus | N42SH–N45SH | Suuri huippuvirran demagnetoitumisriski; suljettu lämpöympäristö |
| Polvi | Korkein (60–150 N·m) | Paljastettu, parempi konvektio | N45H–N48H | Huippuvääntömomentti hallitseva; parempi jäähdytys mahdollistaa pienemmän koersitiivisen jälkiliitteen |
| Nilkka | Keskikokoinen (20–60 N·m) | Valotus, alhaisin ambient | N45–N48H | Pienempi lämpöriski; standardi N hyväksyttävä, jos huippuvirtaa ohjataan |
| Olkapää (pitch/roll) | Keskikokoinen (15–40 N·m) | Osittain suljettu vartalo | N42H–N45H | Kohtuullinen vääntömomenttitiheys; suljettu, mutta pienempi käyttöaste kuin jaloissa |
| Kyynärpää / ranne | Matala – Keskitaso (5–20 N·m) | Paljastettu, hyvä konvektio | N42–N45H | Pienemmät huippuvirrat; Normaali N usein riittää marginaalilla |
| Sormi / taitava | Matala (0,1–2 N·m) | Suljettu käsirakenne | N42H–N45H | Pieni tilavuus rajoittaa lämmön hajoamista; H-liite antaa marginaalin |
Nämä ovat lähtökohtia, eivät lopullisia määrityksiä. Varsinainen valinta riippuu huippuvirtaprofiilistasi, liitoskokoonpanon lämpöresistanssista ja siitä, onko käytössä aktiivinen jäähdytys. Mutta kuvio pätee: nivelet, jotka kantavat eniten kuormitusta lämpörajoitteimmissa ympäristöissä - lonkat, suljetut olkapäät - tarvitsevat korkeamman Hcj:n, kun taas paljaissa distaalisissa nivelissä on enemmän lämpöpäätilaa ja niillä voi olla pienempi koersitiivisuus.
4. Kaarisegmenttien geometria korkean napaluvun liitoksille
Useimmat humanoidiliitostoimilaitteet käyttävät 12–20 napakokoonpanoa maksimoidakseen vääntömomentin ampeeria kohden kompaktissa halkaisijassa. Tällä napojen määrällä kaarisegmentin leveys on kapea - tyypillisesti 15–25 mm:n jänteen pituus 60–80 mm:n roottorin halkaisijalla - ja radiaalista paksuutta rajoittaa roottorin hitausbudjetti.
Kaksi geometriapäätöstä ovat tärkeämpiä kuin useimmat joukkueet ymmärtävät:
Napojen kaarisuhde.Napakaarisuhde 0,82 ja 0,90 välillä on käytännöllinen alue minimoida vääntömomentin suuren napaluvun kehyksettömässä moottoreissa tinkimättä liikaa ilmavälivosta. Yli 0,92:n ylittäminen lisää vuota, mutta keventämisestä tulee hallitseva vääntömomentin aaltoilulähde – ongelmallista robottinivelelle, joka tarvitsee tasaisen hitaiden asennonsäätöjen. Alle 0,80:n alittaminen vähentää hiertymistä, mutta vääntömomenttitiheyttä niin paljon, että tarvitset korkealaatuisemman magneetin kompensoimaan, mikä lisää kustannuksia ilman, että taustalla olevaa geometriavalintaa puututaan.
Radiaalinen paksuus vs. taustaraudan paksuus.N45H-luokan magneeteille 60–80 mm roottorissa 3,5–4,5 mm radiaalimagneetin paksuus on alue, jolla magneetit toimivat lähellä optimaalista työpistettään BH-käyrällä. Ohuempi kuin 3 mm ja jätät juoksutetta pöydälle. Yli 5 mm:n paksuus lisää roottorin hitautta, joka näkyy pienentyneenä liitoksen kaistanleveydenä – todellinen hinta robotissa, joka tarvitsee nopeita impedanssin ohjausvasteita.
5. Mitä hankinta erikseen maksaa?
Humanoidirobottien kehitysohjelmissa on yleistä hankkia roottorimagneetteja yhdeltä toimittajalta ja staattorilaminaatioita toiselta. Logiikka on paperilla järkevä: jokainen toimittaja optimoi oman komponenttinsa.
Käytännössä itsenäisesti hankittujen komponenttien välinen toleranssipino on johdonmukaisin ilmavälin vaihtelun lähde ensimmäisen kappaleen nivelmoottoreissa. Magneetin kaaren säteen ±0,05 mm:n vaihtelu yhdistettynä ±0,03 mm:n vaihteluun laminointiraon säteessä tuottaa jopa ±0,08 mm:n ilmaraon vaihtelun roottorin kehän ympärillä. 0,4 mm:n nimellisilmavälillä - tyypillinen korkean vääntömomenttitiheyden kehyksettömälle liitokselle - tämä on 20 %:n vaihtelu. Tuloksena on mitattavissa oleva vääntömomentin aaltoilu napojen ohitustaajuudella, joka 16-napaisessa moottorissa 200 rpm:llä (tyypillinen hidas kävelynopeus) putoaa 26 Hz:llä - aivan useimpien humanoidinivelimpedanssisäätimien kaistanleveydellä.
Magneettikaarigeometrian sovittaminen todelliseen laminointigeometriaan samasta tuotantoerästä eliminoi suurimman osan tästä vaihtelusta. Magneetin ja laminoinnin ei tarvitse välttämättä tulla samalta toimittajalta, mutta ne on mitoitettava yhdessä ennen kokoamista – ja se on paljon helpompaa, kun molemmat tulevat yhdestä lähteestä, joka ohjaa molempia prosesseja.
6. Käytännön tarkistuslista humanoidinivelmagneettimäärittelylle
- ☐ Määritä huippudemagnetointikenttä maksimivirralla, ei vain vakaan tilan käyttölämpötilalla
- ☐ Suorita käyttöjakson lämpösimulaatio tavoitekäyntitaajuudella - 1 Hz ja vähintään 2 Hz
- ☐ Valitse luokka huipputoimintapisteen perusteella 15 % Hcj marginaalilla polvipisteen yläpuolella magneetin maksimilämpötilassa
- ☐ Määritä kaarisegmentin geometria: napakaarisuhde 0,82–0,90, säteittäinen paksuus 3,5–4,5 mm roottorin halkaisijalle 60–80 mm
- ☐ Tarkista ilmavälin toleranssibudjetti: magneettikaaren säteen toleranssi + laminointiraon säteen toleranssi Vähemmän tai yhtä suuri kuin 20 % nimellisilmavälistä
- ☐ Pyydä BH-käyrät 20 asteen, 80 asteen ja 120 asteen kulmassa tuotantomateriaalista - ei arvosanataulukon arvoja
- ☐ Lonkka- ja suljetut olkanivelet: määritä SH-liite perusviivaksi; H on hyväksyttävissä vain validoidun lämpömallin kanssa, joka osoittaa magneetin huippulämpötilan alle tai yhtä kuin 120 astetta pahimmassa tapauksessa
HIMAGNET toimittaa kaarisegmenttimagneetteja, jotka on sovitettu asiakkaan roottorin laminointipiirustuksiin, ja BH-tiedot useissa lämpötiloissa tuotantomateriaalista. Humanoidinivelohjelmiin - sormitoimilaitteista lantion momentimoottoreihin -ota yhteyttä suunnittelutiimiimmenivelen vääntömomentin, nopeuden ja lämpökuoren kanssa, ja käymme läpi laadunvalinnan kanssasi.