Lineaarimoottorit käyttävät magneetteja eri tavalla – ja useimmat insinöörit eivät ota sitä huomioon
Lineaarimoottorit eliminoivat pyörivästä lineaariseksi mekaanisen muunnosvaiheen - ei kuularuuvia, ei hammastankoa, ei hihnaa. Voima syntyy suoraan lineaarisella akselilla. Tämä kuulostaa yksinkertaisemmalta kuin pyörivä moottori, joka pyörittää ruuvia, ja tavallaan sitä se onkin. Mutta lineaarimoottorin magneettivaatimukset ovat olennaisesti erilaiset kuin pyörivän moottorin, eivätkä erot ole aina ilmeisiä sähkömagneettisen oppikirjan kuvauksesta.
Kolme yleisintä lineaarimoottorikonfiguraatiota ovat litteä (U-kanava tai rautaton pakotin), putkimainen tyyppi ja äänikelatoimilaite. Jokainen vaatii erilaisen magneettigeometrian, tason ja erittelyn. Tämä artikkeli kattaa jokaisen suunnittelupäätöksen magneettipuolen kiinnittäen erityistä huomiota sovelluksiin, joissa määrittelyvirheet ovat kalleimpia: puolijohdekiekkojen käsittely, työstökoneiden syöttöakselit ja suorakäyttöiset tarkkuusvaiheet.
1. U-kanavaiset (rautaytimiset ja ironless) lineaarimoottorit: magneettirata
Työstökoneissa ja portaalijärjestelmissä laajimmin käytetty lineaarimoottorikokoonpano on U-kanava tai "lineaarinen synkroninen moottori" -muoto. Staattori on magneettirata - sarja NdFeB-lohkoja, jotka on asennettu teräksiselle taustalevylle vuorotellen pohjois-etelänapasuuntauksella. Pakotin (liikkuva osa) kantaa kelan käämityksiä ja kulkee tätä rataa pitkin synnyttäen työntövoimaa sähkömagneettisen vuorovaikutuksen kautta vaihtokentän kanssa.
Tyypillisessä U-kanavaisessa radassa olevat magneettilohkot ovat 20–50 mm leveitä, 10–30 mm pitkiä (ajosuuntaan) ja 5–15 mm paksuja moottorin tehosta riippuen. Napaväli – saman napaisuuden vierekkäisten magneettien välinen etäisyys keskustasta keskustaan – määrittää moottorin sähköjakson ja vaikuttaa suoraan työntövoiman aaltoiluon. Lyhyempi napaväli vähentää voiman aaltoilua, mutta lisää vaadittua kytkentätaajuutta tietyllä nopeudella. Useimmat työstökoneiden lineaarimoottorit käyttävät 20–40 mm:n napaväliä syöttöakseleille, jotka kulkevat nopeudella 1–5 m/s.
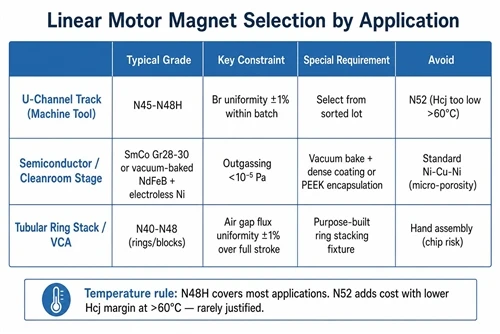
Laadun valinta työstökoneiden lineaarisille moottorikiskoille on yksinkertaista: N45 tai N48 tavallisille jatkuvatoimisille akseleille, N45SH tai N48SH nopeille karan viereisille sovelluksille, joissa staattorikäämin lämpö ajaa radan lämpötilaa yli 80 astetta. Virhe on määrittää N52 maksimivuon tiheyden saamiseksi - yli 60 asteen radan lämpötiloissa N52:n vuontiheyden etu N48:aan nähden kapenee merkittävästi (sekä Br että Hcj hajoavat lämpötilan myötä ja N52:lla on pienempi Hcj), eikä kustannuspalkkio ole perusteltu. N48H tai N48SH kattaa saman suorituskyvyn pienemmillä kustannuksilla ja paremmalla lämpöturvamarginaalilla.
Magneetin ja magneetin välinen yhtenäisyys kiskokokoonpanossa on eritelmä, joka vaikuttaa eniten liikkeen laatuun. Peräkkäiset magneetit, joiden Br-vaihtelu on yli ±2 %, tuottavat havaittavan voiman vaihtelun napavälin tilataajuudella - tämä näkyy jaksollisena nopeuden aaltoiluna tarkkuusakseleissa. Työstökoneiden syöttöakseleille, joiden pinnan viimeistelyvaatimukset ovat alle Ra 0,4 μm, Br-vaihtelu telaerän sisällä tulisi määrittää ±1 %:ksi tai paremmaksi, mikä edellyttää valintaa lajitetusta tuotantoajosta satunnaisen arvonnan sijaan.
2. Puolijohteiden ja elektroniikan valmistus: Missä kontaminaatio ohittaa luokan
Kiekkojen käsittelyjärjestelmät, fotolitografiavaiheet ja piirilevyjen tarkastusportaalit käyttävät kaikki lineaarimoottoreita, mutta määritysympäristö on täysin erilainen kuin työstökoneen. Hallitsevia rajoituksia ei ole voimatiheys tai lämpöteho – ne ovat kaasunpoisto ja hiukkasten muodostuminen.
Sintratut NdFeB-magneetit, joissa on standardi nikkelipinnoite, eivät ole hyväksyttäviä luokan 10 tai luokan 100 puhdastilaympäristöissä. Vakio-Ni-Cu-Ni-pinnoitteella on mikrohuokoisuus, joka vangitsee ja vapauttaa hitaasti hiilivetyyhdisteitä tyhjiössä, ja pinnoitteen reunat voivat tuottaa submikronisia hiukkasia, jos magneetit joutuvat mekaaniseen kosketukseen. Molemmat vikatilat ovat katastrofaalisia kiekkojen tuoton kannalta.
Oikea lähestymistapa puhdastilan lineaarimoottoreille on yksi kolmesta vaihtoehdosta. Käytä ensin tyhjiöpaistettua NdFeB:tä, jossa on kemiallista nikkeli- tai kultapinnoitetta - tyhjiöpaisto ajaa suurimman osan loukkuun jääneistä kaasua poistavista lajeista ennen kuin magneetti tulee puhdastilaan, ja tiheämpi sähkötön nikkeli- tai kultapinnoite muodostaa tasaisemman suojan kuin sähköpinnoitettu Ni-Cu-Ni. Toiseksi, käytä samariumkobolttimagneetteja (SmCo), joilla on alhaisempi BHmax kuin parhailla NdFeB-laaduilla, mutta paljon alhaisemmat kaasunpoistonopeudet johtuen kobolttia hallitsevasta pintakemiasta ja paremmasta sisäisestä kemiallisesta stabiilisuudesta. 200 mm:n ja 300 mm:n kiekkovaiheissa, jotka toimivat kohtuullisilla voimavaatimuksilla, SmCo Gr28 tai Gr30 (280–300 kJ/m³ BHmax) on vakiona. Kolmanneksi, käytä täysin kapseloituja magneettikokoonpanoja, joissa jokainen magneetti on suljettu PEEK- tai keraamiseen koteloon - tämä eliminoi suoran magneettipinnan altistumisen, mutta lisää raidekokoonpanon monimutkaisuutta.
Valinta tyhjiöpaistetun NdFeB:n ja SmCo:n välillä on ensisijaisesti taloudellinen. NdFeB vastaavalla suoritusarvolla maksaa 40–60 % vähemmän kuin SmCo. NdFeB on oikea valinta korkean suorituskyvyn tuotantovaiheisiin, joissa magneettiradan kustannukset ovat merkittävät ja kaasunpoistovaatimukset täytetään tyhjiöpaistolla ja kemiallisella nikkelipinnoitteella. SmCo on oikea valinta kustannuksista riippumatta vaiheille, jotka ovat suorassa kiekkokontaktissa tai tyhjiökammioissa, jotka toimivat alle 10⁻⁵ Pa:n paineessa ja joissa kaasun poistuminen ei ole hyväksyttävää.
3. Putkimaiset lineaarimoottorit: Magneettirengaspinot ja vuorottelunapaisuus
Putkimaiset lineaarimoottorit - joita kutsutaan myös lineaarisilla toimilaitteilla joissakin tuotekirjoissa - käyttävät sylinterimäistä järjestelyä renkaan muotoisia magneetteja onton staattorin kelakokoonpanon sisällä. Magneettikokoonpano (liikkuva "liikkuja" tai "akseli") koostuu pinosta NdFeB-renkaita, joissa on vuorottelevat aksiaaliset magnetointisuunnat ja jotka on erotettu pehmeillä rautavälikkeillä. Renkaat ovat tyypillisesti ulkohalkaisijaltaan 20–60 mm, sisähalkaisijaltaan 8–20 mm ja paksuudeltaan 5–15 mm, riippuen voiman ja iskun vaatimuksista.
Rengasmagneettipino toimii samalla periaatteella kuin moninapainen pyörivä moottori, mutta aksiaalisuunnassa. Pohjoiseen päin oleva rengas, rautarengas, etelään päin oleva rengas, rautavälike - vuo keskittyy rautavälikkeisiin ja on vuorovaikutuksessa staattorin käämin kanssa tuottaen lineaarisen työntövoiman. Keskeinen suunnittelumuuttuja on renkaan korkeuden suhde rautavälikkeen korkeuteen, joka vaikuttaa vuontiheyteen ilmavälissä ja työntövoiman aaltoilutaajuuteen. Samat rengas- ja välilevykorkeudet tuottavat alhaisimman perustavanlaatuisen aaltoilun; suhdetta muuttamalla mahdollistaa aaltoharmonisen muotoilun pienentyneen keskimääräisen voiman kustannuksella.
Putkimaiset lineaarimoottorit ovat yleisiä suorakäyttöisissä sovelluksissa, joissa tarvitaan pitkää iskua kompaktissa säteittäisessä kuoressa: tarkkuusannostelujärjestelmät, ruiskupumppukäytöt, tärinätestaustelineet ja keräilykoneet. Näihin sovelluksiin NdFeB N42 tai N45 tavallisella Ni-Cu-Ni-pinnoitteella riittää useimmissa tapauksissa. Lämpöympäristö on leuto (käämi on staattorissa, ei liikuttimessa, joten magneetin akseli käy viileänä), ja kontaminaatiovaatimukset eivät yleensä ole puhdastilatasoisia.
Rengaspinojen kokoamishaaste on pinoamisen aikana magneettinen voima. Aksiaalisesti magnetoidut renkaat, joilla on sama napaisuus, hylkivät voimakkaasti; vastakkaisen napaisuuden omaavat renkaat vetävät puoleensa voimakkaasti. 10 renkaan pino 200 mm:n iskunpituiselle putkimoottorille aiheuttaa 50–200 N voimia vierekkäisten kappaleiden välillä asennuksen aikana. Tarkoituksenmukaiset asennuskiinnikkeet ohjausputkilla eivät ole valinnaisia tälle geometrialle - rengaspinojen kokoaminen käsin aiheuttaa kulmien halkeamia ja epäjohdonmukaisia etäisyyksiä käytännössä, jopa kokeneille kokoajille.
4. Äänikelan toimilaitteet: Kun voiman lineaarisuus on tärkeämpää kuin huippuvoima
Puhekelatoimilaitteet (VCA) ovat yksiakselisia, rajoitetun iskun pituisia lineaarisia toimilaitteita, joissa voima on verrannollinen virtaan koko käyttöiskun ajan. "Äänikelan" nimi tulee kaiuttimista - toimintaperiaate on identtinen. Teollisissa sovelluksissa VCA:ita käytetään nopeaan, tarkkaan, lyhytiskun paikannukseen: automaattitarkennusvaiheet, työkaluvoiman hallinta, tärinänvaimennus ja nopea säteen ohjaus.
VCA:ssa oleva magneetti on tyypillisesti sylinterimäinen potkumagneettikokoonpano, jossa on keskinapa ja rengasmainen ulkonapa, mikä luo säteittäisen vuoraon, jossa kela liikkuu. Tärkeää ei ole huippuvuon tiheys, vaan säteittäisen vuon tasaisuus koko iskualueella. VCA:lla, joka on määritellyt ±10 mm:n iskulle, on oltava olennaisesti tasainen säteittäinen vuotiheys koko ±10 mm:n alueella - yli ±1 %:n vaihtelu aiheuttaa voiman epälineaarisuutta, joka on kompensoitava servoohjaimessa.
VCA:n NdFeB-luokka on tyypillisesti N40–N48, joka valitaan saavuttamaan tavoiteilmavälin vuontiheys käytettävissä olevalla magneettitilavuudella. Magneetin geometria (ulkohalkaisija, sisähalkaisija, aksiaalinen korkeus) on ensisijainen suunnittelumuuttuja; arvosana on hienosäätöparametri. Lääketieteellisiin ja puolijohde-VCA-sovelluksiin sovelletaan samoja kaasunpoisto- ja hiukkasrajoituksia, jotka on kuvattu osassa 2. Teollisuusautomaation VCA:ille, joissa ei ole puhdastilavaatimuksia, tavallinen sintrattu NdFeB Ni-Cu-Ni-pinnoitteella on sopiva ja riittävä.
HIMAGNET toimittaa magneettikokoonpanoja U-kanavaisille lineaarisille moottorikiskoille, putkimaisille moottorirengaspinoille ja äänikelatoimilaitteille, mukaan lukien tyhjiöpaistetut ja kemialliset nikkelivaihtoehdot puhdastilasovelluksiin. Ota yhteyttä suunnittelutiimiimme ja kerro voima-, isku- ja ympäristövaatimuksistasi geometriasuositusta ja laadunvalinnan analyysiä varten.