Miksi aksiaalivuomoottorit tarvitsevat erilaisia magneetteja
Aksiaalivuomoottorit - joita kutsutaan myös pannukakkumoottoreiksi tai levymoottoreiksi - suuntaavat magneettivuonsa yhdensuuntaisesti pyörimisakselin kanssa sen sijaan, että ne suuntaavat säteittäisesti ulospäin siitä. Ilmarako on ennemminkin litteä kiekko kuin sylinterimäinen rengas. Tämä geometria tuottaa suuremman vääntömomenttitiheyden tilavuusyksikköä kohti kuin säteittäisvuomallit, minkä vuoksi aksiaalivuomoottorit ilmestyvät sähköajoneuvojen vetokäyttöihin, tuuligeneraattoreihin, suoravetoisiin pesukoneisiin ja yhä useammin robotiikkaan, jossa lyhyt, litteä moottori sopii paremmin kuin pitkä sylinterimäinen moottori.
Magneettipiirin geometrian ero ei ole vain muodonmuutos - se muuttaa, mitä magneetin geometriaa vaaditaan, kuinka magnetoinnin suunta määritellään ja mihin vikatiloihin magneetit altistuvat. Insinöörit, jotka määrittävät magneetteja säteittäisen vuomoottorin kokemuksen perusteella ja soveltavat samaa logiikkaa aksiaalivuon malleihin, kohtaavat tyypillisesti ongelmia ensimmäisessä prototyypissä: magneetit, jotka ovat geometrisesti oikein, mutta magnetoituvat väärään suuntaan, tai malleissa, joissa vuon pitoisuuskerrointa ei huomioitu ja magneetit kyllästävät staattorin raudan osittaisella kuormituksella.
1. Sektorimagneettigeometriaongelma
Radiaalivuomoottorissa magneetit ovat kaarisegmenttejä - kaarevia laattoja, jotka kiertyvät sylinterimäisen roottorin pinnan ympärille. Magneetin leveys, kaarikulma ja säteittäinen paksuus ovat tärkeimmät mitat, ja ne skaalautuvat suoraan napaluvun ja roottorin halkaisijan kanssa.
Aksiaalivuomoottorissa magneetit ovat sektorin muotoisia - ympyräviipalelevyjä, jotka peittävät osan tasaisen roottorilevyn pinnasta. Sektorikulma on yhtä suuri kuin 360 astetta jaettuna napojen lukumäärällä (täyden peiton suunnittelussa). 16-napainen moottori käyttää 16 sektorimagneettia, joista jokainen peittää 22,5 astetta. Kriittinen geometrinen komplikaatio on, että magneetin leveys vaihtelee sisäsäteestä ulkosäteeseen: kunkin sektorin sisäreuna on kapeampi kuin ulkoreuna. Tämä on vakion poikkileikkauksen vastakohta, ja se luo kaksi ongelmaa.
Ensinnäkin vuontiheys ilmavälissä ei ole tasainen magneetin säteen poikki. Magneetin ulompi osa tuottaa enemmän vuota pinta-alayksikköä kohti kuin sisäosa samalla magnetointitasolla, koska ulompi kaari on pidempi ja kattaa suuremman alueen. Hyvin suunnitellussa aksiaalivuomoottorissa tätä epätasaisuutta hallitaan staattorin käämitysvälin ja raon geometrian avulla - mutta magneettitoimittajan on tiedettävä sisä-ulko-sädesuhde ja napakaariosuus oikean geometrian ilmoittamiseksi.
Toiseksi sektorimuotojen leikkaaminen sintratusta NdFeB-lohkosta tuottaa merkittävää materiaalihukkaa verrattuna kaarisegmentteihin. NdFeB-lohko, joka tuottaa kaksitoista 30 asteen kaarisegmenttiä radiaalimoottorille, tuottaa vähemmän käyttökelpoisia sektoreita saman roottorin halkaisijan omaavalle aksiaalimoottorille, koska sektorin kulmat ja leveyden vaihtelut vähentävät tuottoa. Odottaa 20–35 % korkeampia materiaalikustannuksia moottoria kohden aksiaalivuon sektorimagneeteille verrattuna vastaaviin säteittäisvuon kaarimagneetteihin samalla laadulla ja pinnoitteella.
2. Magnetisoinnin suunta: aksiaalinen, ei säteittäinen
Tämä on yleisin yksittäinen määritysvirhe insinööreille, jotka siirtyvät säteittäisestä aksiaalivuosuunnittelusta. Säteittäisvuomoottorissa magneetit magnetoidaan säteittäisesti - pohjois- ja etelänavat ovat sisä- ja ulkokaareilla. Aksiaalivuomoottorissa magneetit magnetoidaan aksiaalisesti - pohjois- ja etelänavat ovat tasaisella ylä- ja alapinnalla, suunnattu yhdensuuntaisesti moottorin akselin kanssa.
Säteittäisen magnetoinnin määrittäminen aksiaalivuon sektorimagneetille tuottaa magneetin, joka on geometrisesti oikea, mutta magneettisesti hyödytön sovelluksessa - vuo poistuu kaarevien reunojen kautta eikä tasaisten pintojen kautta, joissa ilmarako on. Tätä virhettä ei aina havaita saapuvan tarkastuksen yhteydessä, koska magneetin mitat ovat oikeat; se näkyy lähes nolla-EMF:nä, kun moottoria käynnistetään ensimmäisen kerran.
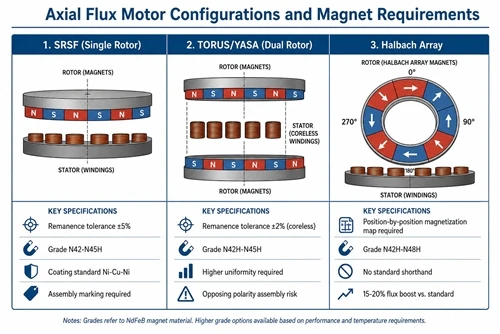
Halbach-ryhmän roottorikokoonpanoilla varustetuissa aksiaalisissa vuomoottoreissa - jotka ovat yhä yleisempiä korkean hyötysuhteen malleissa - magnetointisuunta pyörii roottorilevyn ympäri 45 asteen tai 90 asteen välein. Erittelyssä tulee mainita jokaisen magneetin asennon magnetointikulma ja kokoonpanopiirustukseen tulee merkitä kunkin kappaleen suunta. Tälle ei ole vakiomuotoista lyhennettä; se vaatii sijaintikohtaisen magnetointikartan ostoerittelyssä.
3. Yhden roottorin vs. kahden roottorin staattorikokoonpanot
Aksiaalivuomoottoreissa on kolme mekaanista pääkokoonpanoa: yksi roottori yhdellä staattorilla (SRSF), kaksoisroottori yhdellä staattorilla (TORUS tai YASA-tyyppi) ja yksi roottori, jossa on kaksi staattoria. Magneetin tekniset tiedot vaihtelevat näiden kokoonpanojen välillä.
TORUS/YASA-kokoonpanoissa - joissa kaksi roottorilevyä reunustavat yhtä keskellä olevaa ytimetöntä staattoria - jokaisessa roottorilevyssä on magneetit, ja nämä kaksi kiekkoa on koottu vastakkaisella polariteetilla, joten vuon reitti sulkeutuu staattorin käämin läpi ilman teräsydintä. Tämä tarkoittaa, että kunkin roottorilevyn magneettien on vetäydyttävä vastakkaiseen levyyn staattorivälin poikki, ja kokoamisjärjestyksen on säilytettävä tämä vetovoima asennuksen aikana (kahden vastakkaisen roottorilevyn välinen voima 10 mm:n ilmaraon yli tyypillisessä halkaisijaltaan 200 mm:n TORUS-moottorissa on 500–1500 N - riittää vahingoittamaan käsiä vakavasti, jos kokoonpano epäonnistuu).
Sydämettömien TORUS-moottoreiden magneeteille on määritettävä tiukempi remanenssitoleranssi (±2 % vs. standardi ±5 %), koska niissä ei ole rautaa kyllästämään ja laskemaan pieniä vuon epätasaisuutta. Takaisin-EMF-aaltomuoto on suoraan verrannollinen paikalliseen vuontiheysjakaumaan, joten magneettien välinen vaihtelu muuttuu suoraan vääntömomentin aaltoiluksi. Tämä tiukempi toleranssivaatimus lisää tyypillisesti 15–25 % magneetin kustannuksia.
4. Laadun valinta aksiaalivuosovelluksia varten
Aksiaalivuomoottorien lämpöympäristö eroaa säteittäisvuosta. Litteän kiekon geometrialla on parempi pinta-tilavuussuhde ja useimmissa malleissa magneetit ovat lähempänä ulkokehää, jossa konvektiivinen tai johtava jäähdytys on tehokkaampaa. Aksiaalivuomoottoreiden käyttömagneettien lämpötilat suoraveto- ja generaattorisovelluksissa ovat tyypillisesti 60–100 astetta – alhaisemmat kuin nopeissa säteittäisvuon servomoottoreissa havaittu 100–150 astetta.
Tämä tarkoittaa, että pakotusvaatimukset ovat usein odotettua lievempiä. Useimpiin sähköajoneuvojen pyörän moottori- ja tuuligeneraattorisovelluksiin N42H (120 asteen mitoitus) on oikea laatu. N42SH:ta (150 astetta) tarvitaan harvoin, ellei moottori ole korkean lämpötilan ympäristössä, jossa on rajoitettu jäähdytys. N42SH:n tai korkeamman määrittäminen hyvin jäähdytetylle aksiaalivuomoottorille lisää 8–12 % magneetin kustannuksia ilman suorituskyvyn hyötyjä käyttölämpötilassa.
Poikkeuksen muodostavat nopeat aksiaalivuomoottorit - karakäytöt, vauhtipyörän energiaa varastoivat roottorit - joissa levymagneettien keskipakojännitys on hallitseva suunnittelurajoite. Nopeudella 10,000+ RPM, ulkosäteen sektorimagneettien radiaalinen jännitys voi lähestyä sintratun NdFeB:n vetolujuuden rajaa (noin 80 MPa). Nämä sovellukset edellyttävät roottorilevyn elementtien jännitysanalyysiä ja joissakin tapauksissa magneettigeometrian muutoksia (lisätään sisäsäteen viisteet jännityspitoisuuden vähentämiseksi) tai vaihtamista sidottuun NdFeB:hen tai SmCo:hen, joilla on paremmat vetoominaisuudet alhaisemman BHmax:n kustannuksella.
5. Aksiaalivuosektorimagneettien hankinnan tarkistuslista
Normaalit säteittäisvuon magneetin ostotiedot edellyttävät seuraavat lisäykset aksiaalivuon sektorimagneeteille:
Geometria: määritä sisäsäde (Ri), ulkosäde (Ro), sektorikulma (aste) ja tasaisen pinnan paksuus. Sisällytä Ri/Ro-suhde eksplisiittisesti - se määrittää tuottolaskelman ja vuojakauman tasaisuuden.
Magnetisointisuunta: määritä aksiaalinen (läpipaksuus) vakiomalleille. Esitä Halbach-ryhmän roottoreille sijaintikohtainen magnetointikarttapiirros.
Jäännöstoleranssi: standardi ±5 % on hyväksyttävä rautasydämisessä staattorimalleissa. Määritä ±2 % ytimettömille TORUS/YASA-kokoonpanoille.
Pinnoite: standardi Ni-Cu-Ni soveltuu useimpiin aksiaalisiin vuosovelluksiin. Syövyttävissä ympäristöissä (rannikkotuuli, meri) tai korkean kosteuden olosuhteissa määritä kemiallinen nikkeli- tai epoksipinnoite. Kultapäällystettä tarvitaan harvoin, ellei moottori ole lääketieteellisessä tai puolijohdeympäristössä.
Kokoonpanomerkintä: pyydä, että jokaiselle magneettipinnalle on merkitty magnetointisuunta (N tai S) tasaiselle pinnalle. Sektorigeometria ei ole itsestään suuntautuva - merkitsemättömät magneetit moninapaisessa kokoonpanossa ovat merkittävä kokoonpanovirheriski.
HIMAGNET valmistaa sektorimagneetteja aksiaalivuomoottoreille luokissa N35-N52, aksiaali- ja Halbach-matriisimagnetoinnilla, tiukan toleranssin ytimettömillä varianteilla ja kokoonpanomerkinnöillä. Ota yhteyttä suunnittelutiimiimme ja kerro Ri-, Ro-, napalukusi ja käyttölämpötilasi geometria- ja laatusuosituksen saamiseksi.